#include <mj_kdl_wrapper.hpp>
Public Attributes | |
| CtrlMode | ctrl_mode = CtrlMode::POSITION |
| std::vector< double > | jnt_pos_msr |
| std::vector< double > | jnt_vel_msr |
| std::vector< double > | jnt_trq_msr |
| std::vector< double > | jnt_pos_cmd |
| std::vector< double > | jnt_vel_cmd |
| std::vector< double > | jnt_trq_cmd |
| std::vector< uint8_t > | jnt_saturated |
Detailed Description
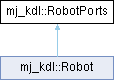
A robot's control ports. Sized once by init_robot_*(); reset() rewrites their values in place, so a pointer to an element stays valid until the robot is re-initialised or destroyed.
Definition at line 388 of file mj_kdl_wrapper.hpp.
Member Data Documentation
◆ ctrl_mode
| CtrlMode mj_kdl::RobotPorts::ctrl_mode = CtrlMode::POSITION |
Definition at line 390 of file mj_kdl_wrapper.hpp.
Referenced by TEST_F().
◆ jnt_pos_cmd
| std::vector<double> mj_kdl::RobotPorts::jnt_pos_cmd |
Definition at line 394 of file mj_kdl_wrapper.hpp.
◆ jnt_pos_msr
| std::vector<double> mj_kdl::RobotPorts::jnt_pos_msr |
Definition at line 391 of file mj_kdl_wrapper.hpp.
Referenced by main(), mj_kdl_examples::max_abs_joint_err(), mj_kdl_examples::read_q(), mj_kdl_examples::read_q(), TEST(), TEST(), TEST_F(), and TEST_F().
◆ jnt_saturated
| std::vector<uint8_t> mj_kdl::RobotPorts::jnt_saturated |
Definition at line 397 of file mj_kdl_wrapper.hpp.
◆ jnt_trq_cmd
| std::vector<double> mj_kdl::RobotPorts::jnt_trq_cmd |
Definition at line 396 of file mj_kdl_wrapper.hpp.
Referenced by AchdController::control(), main(), mj_kdl_examples::pd_gravity(), mj_kdl_examples::prime_gravity(), and TEST().
◆ jnt_trq_msr
| std::vector<double> mj_kdl::RobotPorts::jnt_trq_msr |
Definition at line 393 of file mj_kdl_wrapper.hpp.
◆ jnt_vel_cmd
| std::vector<double> mj_kdl::RobotPorts::jnt_vel_cmd |
Definition at line 395 of file mj_kdl_wrapper.hpp.
◆ jnt_vel_msr
| std::vector<double> mj_kdl::RobotPorts::jnt_vel_msr |
Definition at line 392 of file mj_kdl_wrapper.hpp.
Referenced by mj_kdl_examples::pd_gravity(), mj_kdl_examples::read_q(), TEST(), and TEST_P().
The documentation for this struct was generated from the following file:
- include/mj_kdl_wrapper/mj_kdl_wrapper.hpp
