#include <trajectory_composite.hpp>
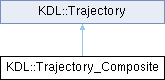
Trajectory_Composite implements a trajectory that is composed of underlying trajectoria. Call Add to add a trajectory
◆ Trajectory_Composite()
| KDL::Trajectory_Composite::Trajectory_Composite |
( |
| ) |
|
◆ ~Trajectory_Composite()
| virtual KDL::Trajectory_Composite::~Trajectory_Composite |
( |
| ) |
|
|
virtual |
◆ Acc()
| virtual Twist KDL::Trajectory_Composite::Acc |
( |
double | time | ) |
const |
|
virtual |
◆ Add()
| virtual void KDL::Trajectory_Composite::Add |
( |
Trajectory * | elem | ) |
|
|
virtual |
◆ Clone()
| virtual Trajectory * KDL::Trajectory_Composite::Clone |
( |
| ) |
const |
|
virtual |
◆ Destroy()
| virtual void KDL::Trajectory_Composite::Destroy |
( |
| ) |
|
|
virtual |
◆ Duration()
| virtual double KDL::Trajectory_Composite::Duration |
( |
| ) |
const |
|
virtual |
◆ Pos()
| virtual Frame KDL::Trajectory_Composite::Pos |
( |
double | time | ) |
const |
|
virtual |
◆ Vel()
| virtual Twist KDL::Trajectory_Composite::Vel |
( |
double | time | ) |
const |
|
virtual |
◆ Write()
| virtual void KDL::Trajectory_Composite::Write |
( |
std::ostream & | os | ) |
const |
|
virtual |
The documentation for this class was generated from the following file:
 1.16.1