KDL::ChainFdSolver Class Referenceabstract
This abstract class encapsulates the inverse dynamics solver for a KDL::Chain. More...
#include <chainfdsolver.hpp>
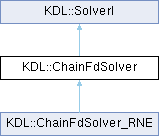
Inheritance diagram for KDL::ChainFdSolver:
Public Member Functions | |
| virtual int | CartToJnt (const JntArray &q, const JntArray &q_dot, const JntArray &torques, const Wrenches &f_ext, JntArray &q_dotdot)=0 |
| Public Member Functions inherited from KDL::SolverI | |
| SolverI () | |
| Initialize latest error to E_NOERROR. | |
| virtual | ~SolverI () |
| virtual int | getError () const |
| Return the latest error. | |
| virtual const char * | strError (const int error) const |
| virtual void | updateInternalDataStructures ()=0 |
Additional Inherited Members | |
| Public Types inherited from KDL::SolverI | |
| enum | { E_DEGRADED = +1 , E_NOERROR = 0 , E_NO_CONVERGE = -1 , E_UNDEFINED = -2 , E_NOT_UP_TO_DATE = -3 , E_SIZE_MISMATCH = -4 , E_MAX_ITERATIONS_EXCEEDED = -5 , E_OUT_OF_RANGE = -6 , E_NOT_IMPLEMENTED = -7 , E_SVD_FAILED = -8 } |
| Protected Attributes inherited from KDL::SolverI | |
| int | error |
| Latest error, initialized to E_NOERROR in constructor. | |
Detailed Description
This abstract class encapsulates the inverse dynamics solver for a KDL::Chain.
Member Function Documentation
◆ CartToJnt()
|
pure virtual |
Calculate forward dynamics from joint positions, joint velocities, joint torques/forces, and externally applied forces/torques to joint accelerations.
- Parameters
-
q input joint positions q_dot input joint velocities torque input joint torques f_ext external forces q_dotdot output joint accelerations
- Returns
- if < 0 something went wrong
Implemented in KDL::ChainFdSolver_RNE.
The documentation for this class was generated from the following file:
- build/orocos_kdl_install/include/kdl/chainfdsolver.hpp
Generated by
 1.16.1